AI · SEMICONDUCTOR · FACT CHECK
 SKD WIRE
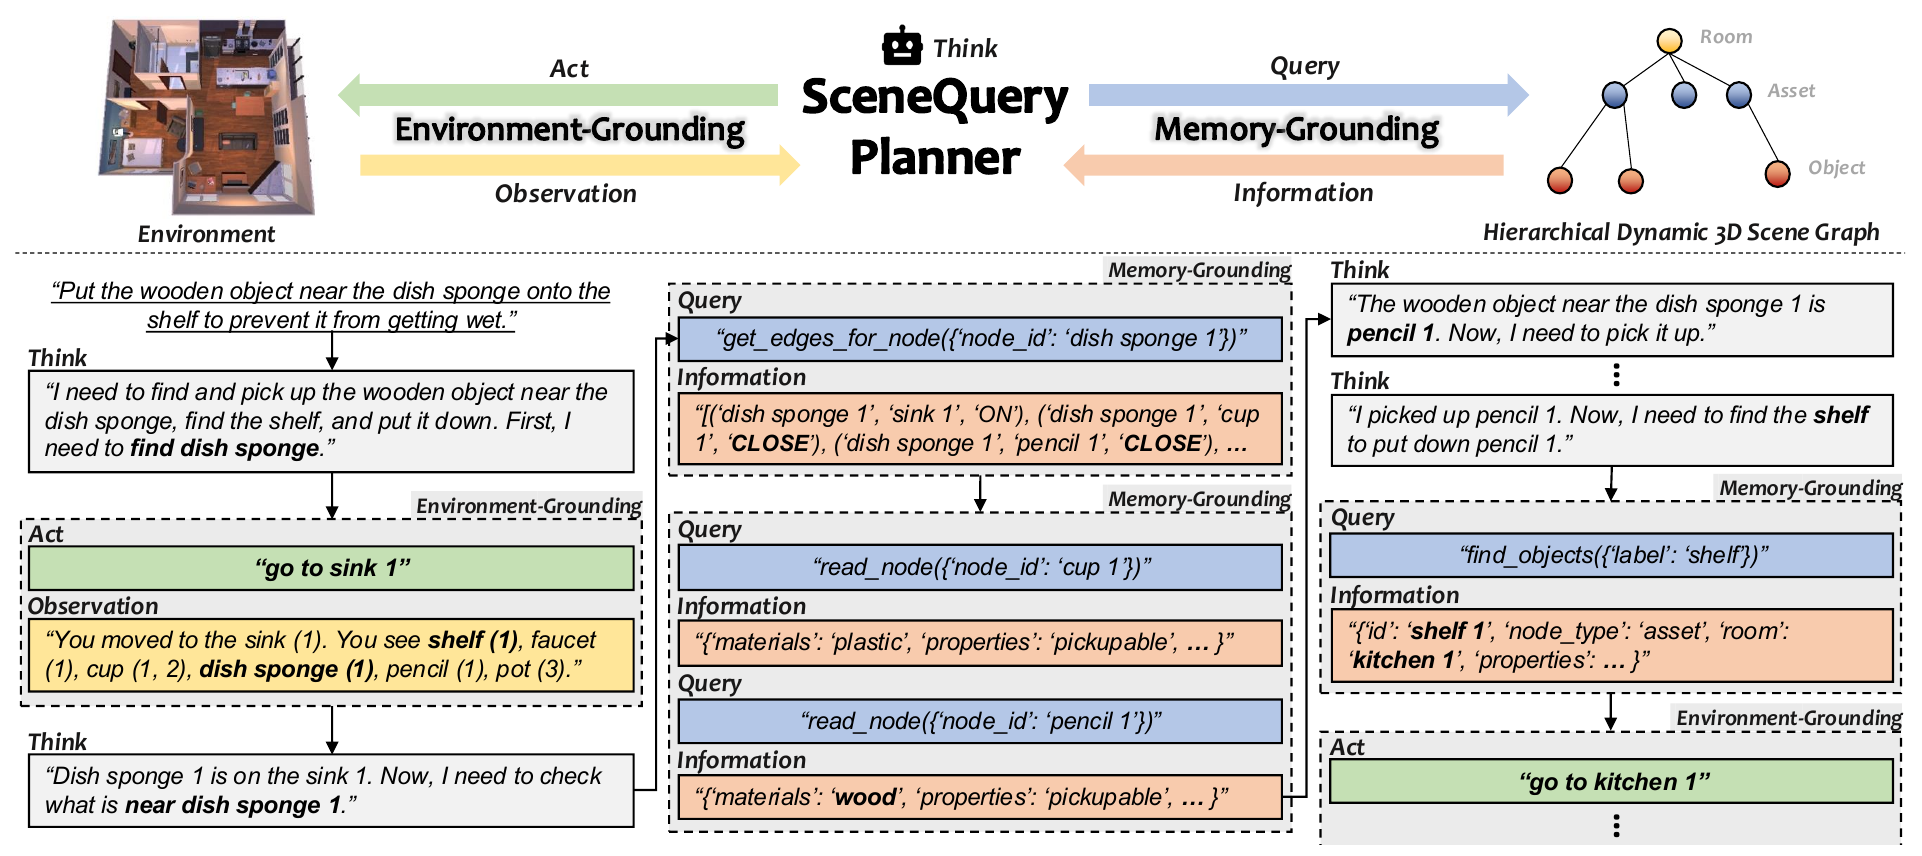
ETRI와 GIST가 필요한 순간 기억을 스스로 꺼내 확인해 행동하는 로봇 AI 기술을 개발하고 10월 26일 공개했습니다. 핵심 과제에서 조합별로 15.6~24.0%포인트의 성능 개선을 기록한 것이 이번 성과의 골자입니다.
ETRI·GIST 공동 연구진의 기술은 ACL Anthology에 게재된 논문과 깃허브 공개 코드·벤치마크로 확인됩니다. 개발된 SceneQueryPlanner는 oMa-LLM 베이스라인을 포함해 비교 평가가 이뤄졌습니다. 연구 결과와 코드가 함께 공개된 점은 제3자가 성능을 재현할 수 있는 통로를 마련했다는 의미를 가집니다.
연합뉴스·e4ds·데일리안·인공지능신문 등 4개 독립 언론사가 ETRI·GIST 공동 개발, 10월 26일 공개, 과기정통부·IITP·NST·NRF 지원 내용을 서로 일치하게 보도했습니다. 인공지능신문은 “유리컵 어디 있지” 같은 일상 질문에 로봇이 기억을 꺼내 확인해 답하는 모습을 예로 들며 기술을 소개했습니다. 논문의 수치와 보도의 수치가 정확히 일치하는 가운데 성능 개선은 조합별로 +15.6~+24.0%포인트로 나타났습니다. “최대 24%포인트”는 이 범위의 최댓값만 취한 표현이라 단일 수치 해석에는 주의가 필요합니다.
논문과 코드는 ProcTHOR·AI2-THOR·VirtualHome 시뮬레이션 환경 기반의 LLM 에이전트 기술입니다. 연구진은 향후 카메라·센서 기반 실제 로봇 환경으로 확대하는 것을 과제로 밝혔고, 보도도 이 문구를 그대로 인용했습니다. 따라서 '로봇 AI 기술 개발'로는 부합하지만 실물 적용·상용화 단계에 있다는 해석은 범위를 넘습니다.
ETRI 홈페이지 보도자료 게시판 최신 자료는 2026-71호(10월 18일자)로, 10월 26일자 보도자료는 조사 시점 기준 아직 게재되지 않았습니다. 언론 배포는 완료된 상태이므로 게시 지연에 가깝습니다. arXiv 선공개본은 없으며, ACL Anthology 게재본이 최초 공개 원문입니다.
이번 기술이 시뮬레이션을 넘어 실물 로봇 환경에서 같은 성능을 유지하는지는 앞으로 몇 번의 후속 평가가 더 필요합니다. ETRI 게시판의 정식 등재와 실환경 확대 실험 결과가 차기 확인 지점이며, 이번 주장은 그 범위 한정을 병기할 때 사실로 판정됩니다.