노타, 휴머노이드 서밋서 로봇 AI 모델 7종 최적화 성과 공개 — 로봇팔 작업 속도 3배 주장

노타가 9월 23일 휴머노이드 서밋에서 로봇 AI 모델 7종을 엣지 하드웨어에 최적화한 성과를 공개했다. 발표 대상은 GR00T N1.7·Cosmos 3 Edge·π0.5·SmolVLA·MolmoAct2·X-VLA·VLA-JEPA 7종이며, 젯슨 토르 기준 SmolVLA 지연시간을 1,711ms에서 739ms으로 줄였다.
드래곤윙과 젯슨 토르 두 하드웨어에 올린 7종 최적화
노타 블로그와 보도자료에 따르면 이번 최적화는 퀄컴 드래곤윙 IQ-9075와 엔비디아 젯슨 토르 두 하드웨어를 대상으로 진행됐다. 대상 모델은 NVIDIA GR00T N1.7, NVIDIA Cosmos 3 Edge, Physical Intelligence의 π0.5, Hugging Face의 SmolVLA, Allen Institute의 MolmoAct2, X-VLA, VLA-JEPA 7종이다. 젯슨 토르에서 SmolVLA 지연시간은 1,711ms에서 739ms으로 57% 줄었고, 로봇랩 벤치마크 점수는 기존 수준을 유지했다.
MolmoAct2 지연시간 230ms 수준, 정량 수치는 보도자료 단일 출처
출처: 조사 출처
노타 기술 블로그에 따르면 MolmoAct2의 추론 지연시간은 최신 체크포인트 기준 약 230ms 수준이며, 보도자료에는 228ms로 표기됐다. 로봇팔 작업 속도 3배와 LIBERO 벤치마크 1%포인트 개선 수치는 아직 노타 보도자료로만 확인됐고 독립적인 재현 자료는 나오지 않았다.
서밋 현장 세션과 시연으로 성과 공개
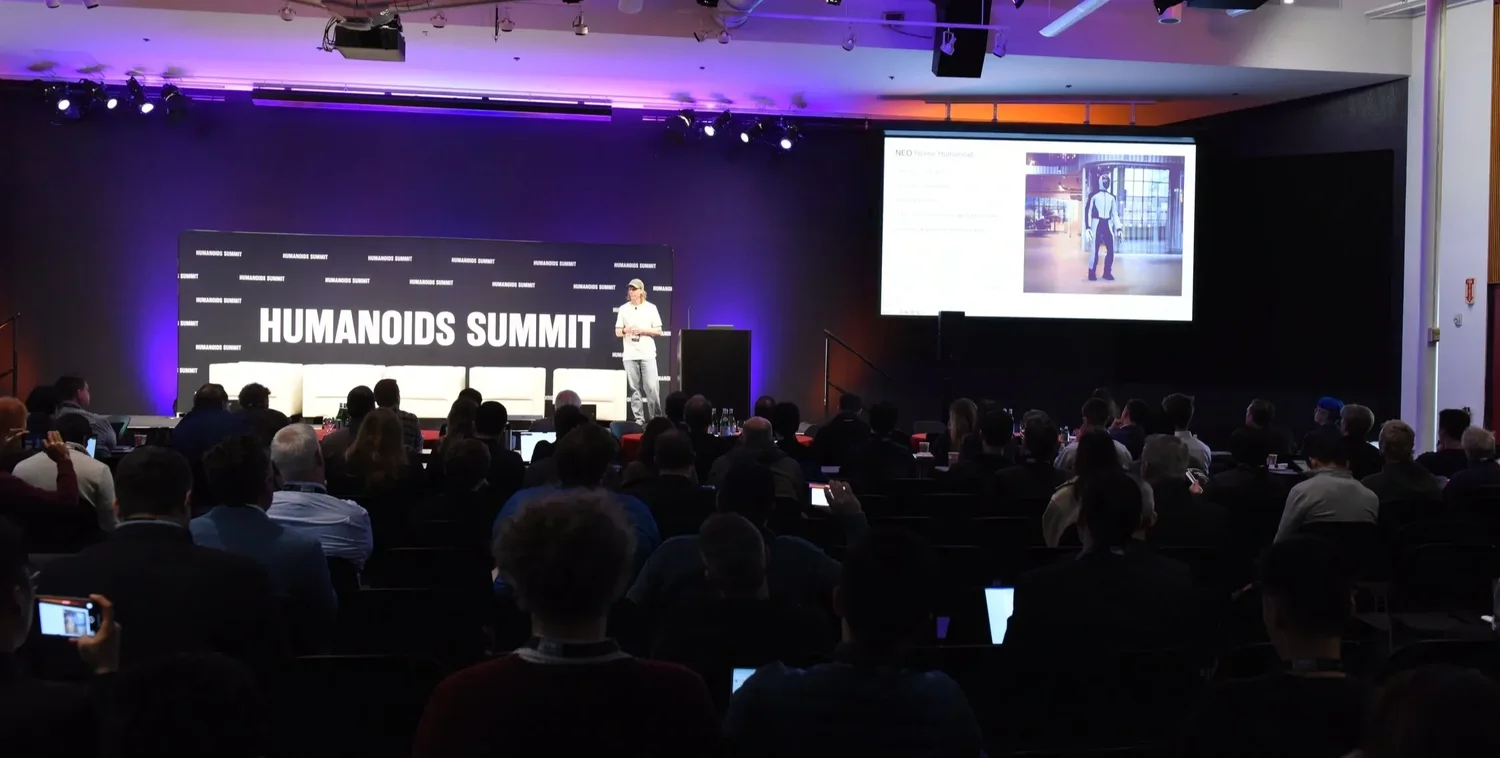
매일경제에 따르면 노타는 행사 현장에서 최적화 모델의 실물 로봇 시연과 함께 기술 세션을 진행했다. 휴머노이드 서밋 공식 아젠다에 노타 세션이 등재된 것은 행사 개최 사실과 직접 확인됐다. 행사 현장 사진은 매일경제가 노타 제공 자료로 게재했다.
보도자료 수치의 독립 검증은 아직 남은 과제
7종 최적화 발표 자체는 AI타임스·매일경제·머니투데이·뉴스타운 등 복수 언론이 9월 23일 보도했고 노타 1차 기술 블로그로도 직접 확인된 사실이다. 다만 SmolVLA·Cosmos 3 Edge의 정량 결과와 로봇팔 3배 속도 주장은 단일 기업 발표에 의존하므로 독립 벤치마크 결과가 나와야 완전히 검증된다. 반대 근거는 발견되지 않았고, 발표 내용과 수치 체계는 대체로 사실로 판단된다.